Práctica profesional · Centro de Modelamiento Matemático
Modelo Epileptor
Cómo una región epileptogénica recluta a una sana
En esta práctica estudié cómo se propaga una crisis epiléptica en un modelo matemático sencillo: el Epileptor reducido a dos variables, tomado de la ecuación (8) de Proix et al. (2014). Partí con una sola región, seguí con dos regiones acopladas y terminé con una red en la que las crisis pasan de un nodo a otro.
El modelo: Epileptor reducido a dos dimensiones
El Epileptor completo tiene cinco variables y tres escalas de tiempo. Promediando las oscilaciones rápidas, Proix et al. lo reducen a una variable de actividad \(x_i\) y una variable lenta de permitividad \(z_i\) por región. Las regiones se comunican solo a través de \(z\).
Ecuación (8) · \(N\) regiones
$$\begin{aligned} \dot x_i &= -x_i^3 - 2x_i^2 + 1 - z_i + I_1 \\[6pt] \dot z_i &= \frac{1}{\tau_0}\Big(h(x_i) - z_i - K\sum_{j=1}^{N}(x_j - x_i)\Big) \\[6pt] h(x_i) &= x_{0,i} + \frac{3}{1+\exp\!\big(-(x_i+0.5)/0.1\big)} \end{aligned}$$Qué controla cada parámetro
\(x_0\), excitabilidad. Desplaza la nullclina de \(z\). Bajo el valor crítico \(x_0 \approx 2.91\) no queda ningún equilibrio estable y la región entra sola en ciclos de crisis.
\(K\), acoplamiento por permitividad. Cuando una región vecina está en crisis, el término \(K(x_j - x_i)\) empuja la permitividad de la región \(i\) hacia abajo, como si su \(x_0\) efectivo disminuyera.
\(\tau_0\), separación de escalas. \(z\) evoluciona unas \(2857\) veces más lento que \(x\): el sistema es un oscilador de relajación que salta entre el estado interictal y el ictal.
En cada sección me hago la misma pregunta, con más regiones cada vez: cuándo aparece una crisis y cuándo arrastra a una región que por sí sola no la tendría.
Caso \(N=1\): una región aislada
Sin acoplamiento, el sistema es plano: \(\dot x = -x^3 - 2x^2 + 1 - z + I_1\), \(\ \dot z = \big(h(x) - z\big)/\tau_0\). Lo que pasa depende de dónde se cruzan las dos nullclinas.
Laboratorio · mueve la excitabilidad
Integración RK4 en vivo| \(x^*\) | \(z^*\) | \(\max \operatorname{Re}\lambda\) |
|---|
Actividad \(x(t)\)
Permitividad \(z(t)\)
Plano de fase \((x, z)\)
Resultados
- Para \(x_0 \in \{2.0,\ 2.5,\ 2.8\}\) hay un solo punto fijo. Está en la rama media de la cúbica y es inestable, con autovalor rápido \(\lambda\) entre \(1.2\) y \(1.3\), así que la región oscila.
- Al pasar \(x_0 = 2.91\) aparecen dos equilibrios nuevos. En \(x_0 = 3.0\) hay un nodo estable en \(x^* = -1.53\) y una silla en \(x^* = -1.11\). En \(x_0 = 3.5\) solo queda el nodo estable, en \(x^* = -1.82\).
- El período \(T\) crece de unos \(4\,850\) a más de \(20\,000\) unidades de tiempo cuando \(x_0\) se acerca al umbral. Es lo esperable en una bifurcación silla-nodo sobre ciclo invariante (SNIC), que es la que describe el paper.
- La amplitud de la oscilación casi no cambia antes del umbral. En el diagrama de bifurcación los máximos de \(x(t)\) se mantienen constantes y luego la oscilación desaparece de golpe.
| \(x_0\) | \((x^*,\ z^*)\) | Autovalores \(\lambda_{1},\ \lambda_{2}\) | Estabilidad |
|---|---|---|---|
| \(2.0\) | \((-0.4636,\ 3.7697)\) | \(1.2076,\ \ 0.0018\) | inestable |
| \(2.5\) | \((-0.5450,\ 3.6678)\) | \(1.2870,\ \ 0.0016\) | inestable |
| \(2.8\) | \((-0.6024,\ 3.5929)\) | \(1.3194,\ \ 0.0012\) | inestable |
| \(3.0\) | \((-1.5304,\ 3.0001)\) | \(-0.9046,\ -0.0004\) | estable |
| \(3.0\) | \((-1.1052,\ 3.0070)\) | \(0.7564,\ -0.0003\) | silla |
| \(3.0\) | \((-0.6558,\ 3.5219)\) | \(1.3318,\ \ 0.0008\) | inestable |
| \(3.5\) | \((-1.8186,\ 3.5000)\) | \(-2.6474,\ -0.0004\) | estable |
Resultados de las simulaciones
Gráficos y resultados, \(N=1\)
Caso \(N=2\): dos regiones acopladas
Ahora el sistema vive en cuatro dimensiones \((x_1, x_2, z_1, z_2)\). Dejé la región 1 como foco y estudié qué hace la región 2 según su excitabilidad \(x_{0,2}\) y el acoplamiento \(K\).
Sistema reducido 4D
$$\begin{aligned} \dot x_1 &= -x_1^3 - 2x_1^2 + 1 - z_1 + I_1 \\[6pt] \dot x_2 &= -x_2^3 - 2x_2^2 + 1 - z_2 + I_1 \\[6pt] \dot z_1 &= \frac{1}{\tau_0}\Big(h(x_1) - z_1 - K(x_2 - x_1)\Big) \\[6pt] \dot z_2 &= \frac{1}{\tau_0}\Big(h(x_2) - z_2 - K(x_1 - x_2)\Big) \end{aligned}$$Cinco regímenes de coexistencia
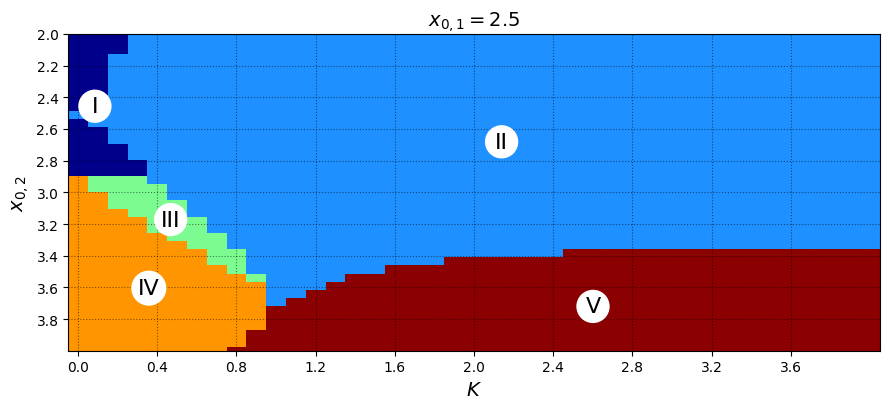
Barrí \(41 \times 40\) combinaciones de \((K, x_{0,2})\) con \(x_{0,1} = 2.5\) y aparecen los mismos cinco regímenes de la figura 5A del paper:
En el laboratorio, el punto negro sobre el mapa sigue los parámetros elegidos cuando \(x_{0,1} = 2.5\).
Laboratorio · foco + región vecina
Integración RK4 en vivoActividad \(x_1(t),\ x_2(t)\)
Permitividad \(z_1(t),\ z_2(t)\)
Resultados
- Cuando \(x_{0,1} = x_{0,2}\), el punto fijo es el sincrónico y su estabilidad es la misma que en \(N=1\): inestable en \(2.5\) y \(2.9\), estable en \(3.5\). Lo comprobé para \(K \in \{0.1,\ 0.5,\ 1.0\}\).
- Con \(K = 0\), una región con \(x_{0,2} = 3.2\) se queda en reposo. Con \(K = 1.0\) el foco la arrastra y las dos hacen crisis juntas (régimen II).
- Si \(x_{0,2} \gtrsim 3.4\) y \(K\) es grande, la región sana inhibe a la epileptogénica y ninguna hace crisis (régimen V). La frontera entre los regímenes II y V queda casi horizontal.
- El ruido en \(z\) facilita el reclutamiento. Con \(x_0 = (2.5,\ 3.5)\) y \(\sigma_x = 0.02\), la probabilidad de que la región 2 haga crisis sube con \(\sigma_z\). Para \(K = 0.6\) pasa de \(0\) a cerca de \(0.87\) en \(\sigma_z = 0.003\), y para \(K = 0.9\) es \(1\) en todo el rango.
Laboratorio y figuras
Series de tiempo \(x(t)\), \(z(t)\) y onda rectangular \(h(x(t))\)
La permitividad \(z_i\) persigue lentamente a \(h(x_i(t))\), que salta entre \(x_{0,i}\) (reposo) y \(x_{0,i}+3\) (crisis). El acoplamiento desplaza ese objetivo en \(-K(x_j - x_i)\).
Laboratorio · \(x(t)\), \(z(t)\) y \(h(x(t))\)
Integración RK4 en vivoActividad \(x_1(t),\ x_2(t)\)
Permitividad \(z_1(t),\ z_2(t)\)
Onda rectangular \(h(x_1(t)),\ h(x_2(t))\)
Mapas de calor y espacio de parámetros
Modelo con ruido (Euler-Maruyama)
Ecuación estocástica · \(i \in \{1, 2\}\)
$$\begin{aligned} dx_i &= \big(-x_i^3 - 2x_i^2 + 1 - z_i + I_1\big)\,dt + \sigma_x\, dW_i^{x} \\[6pt] dz_i &= \frac{1}{\tau_0}\big(h(x_i) - z_i - K(x_j - x_i)\big)\,dt + \sigma_z\, dW_i^{z} \end{aligned}$$Esquema de Euler-Maruyama con \(\Delta t = 0.1\) y \(T = 50\,000\): en cada paso \(\Delta W \sim \sqrt{\Delta t}\;\mathcal N(0,1)\), independiente para las cuatro variables.
La realización del ruido queda fija al cambiar \(\sigma_x\) y \(\sigma_z\), así que se ve la misma trayectoria deformarse de a poco. La curva punteada es el caso determinista \(\sigma_x=\sigma_z=0\).
Laboratorio · perturbación por ruido
Euler-Maruyama en tiempo realActividad \(x_1(t),\ x_2(t)\)
Permitividad \(z_1(t),\ z_2(t)\)
Extensión
¿Cuánto de \(N=2\) sobrevive cuando \(N\) crece?
Con acoplamiento todos con todos y \(K = c/N\), comparé poblaciones de \(N\) regiones con el caso de dos.
Grafo epileptogénico dinámico
Cada región es un nodo con su propia excitabilidad. Construí la matriz de adyacencia \(A\) a partir de \(x_0\), y los pesos \(W_{ij}(t)\) de las aristas cambian con la actividad. Eso permite ver cómo los nodos epileptogénicos se van conectando con los sanos a medida que pasa el tiempo.
Adyacencia
$$A_{ij}=\begin{cases}1 & x_{0,j} \lt x_{0,i},\ i\neq j\\ 0 & \text{en otro caso}\end{cases}$$La región \(i\) recibe de todas las más excitables que ella. Es un supuesto de modelamiento y no representa conectividad cerebral medida.
Dinámica en red
$$\dot z_i=\frac{1}{\tau_0}\Big[h_i(x_i)-z_i-K\sum_j A_{ij}(x_j-x_i)\Big]$$\(x_j\) aparece en la ecuación de \(i\): la influencia va de \(j\) hacia \(i\).
Grafo dinámico
$$W_{ij}(t)=K\,A_{ij}\,\lvert x_j(t)-x_i(t)\rvert$$Intensidad instantánea del acoplamiento; su integral es la influencia acumulada \(I_{ij}=\int_0^T W_{ij}(t)\,dt\).
Laboratorio · grafo dinámico
Simulación en vivoGrafo · grosor \(= W_{ij}(t)\) · relleno \(= x_i(t)\)
calculando…Matriz \(W_{ij}(t)\)
Secuencia de reclutamiento \(T_i\)
\(x_i(t)\) · haz clic para mover el tiempo
Resultados del experimento base \((N=10,\ K=0.1,\ \text{semilla } 42)\)
- Como \(A\) se define a partir de \(x_0\), el grado ordena los nodos igual que la excitabilidad. Por eso el nodo 3, que tiene el mayor grado de salida \((d^{out}_3 = 9)\), es también el de mayor influencia dinámica \((H^{dyn,out}_3 = 182.1)\).
- Hay que tener cuidado con la dirección de las flechas.
nx.DiGraph(A)dibuja \(i \to j\), pero en la ecuación es \(j\) quien influye sobre \(i\). Por eso comparé \(A\) con \(A^{\mathsf T}\), y el laboratorio dibuja siempre la flecha en el sentido de la influencia. - Los nodos 0 y 1, que son los focos, concentran la influencia entrante: \(H^{dyn,in} = 303.6\) y \(267.8\). En la matriz \(A\) todos los demás nodos apuntan hacia ellos.
- El acoplamiento de red no se puede reemplazar por uno de campo medio en este grafo: con \(K = 0.1\), el error relativo global entre los dos términos es \(0.93\).
Sobre la función \(h\) en este experimento. En el experimento base del grafo usé \(h_i(x) = x_{0,i} - 3 + 3\,\sigma\big((x-0.5)/0.1\big)\) con \(z_i(0)=0\), que es distinta de la ecuación (8). Con esa elección todas las regiones saltan a la rama alta en \(t \approx 1\) y después decaen lentamente. Por eso \(T_i = 1.0\) para los diez nodos y \(R(K) = 1\) incluso con \(K = 0\): el reclutamiento medido corresponde al transitorio inicial y no al acoplamiento. El laboratorio permite comparar las dos variantes. Con la ecuación (8) y reposo inicial sí aparece una cascada que depende de \(K\).
Trabajo pendiente. Faltan las réplicas estadísticas con varias semillas y el estudio de convergencia numérica.
Resultados de las simulaciones
Estructura, series y grafo dinámico
Grafo dinámico en 3D
Coordenadas de cada región
$$\varphi_t(i) = \big(x_i(t),\ z_i(t),\ x_{0,i}\big)$$Cada nodo \(i\) tiene tres coordenadas naturales. Las dos primeras cambian con la dinámica y la tercera, la excitabilidad, queda fija.
El grafo se dibuja en tres dimensiones usando la excitabilidad \(x_{0,i}\) como altura, de modo que los focos quedan abajo y las regiones sanas arriba. Igual que en la versión plana, el grosor de cada arista es \(W_{ij}(t)\), el relleno del nodo es su actividad \(x_i(t)\) y la flecha va de \(j\) hacia \(i\).
La vista de capas apila el mismo grafo en varios instantes, con el tiempo como eje vertical. La vista de fases ubica cada nodo en \(\varphi_t(i)\).
Laboratorio · grafo dinámico 3D
Three.js en vivoGrafo 3D · grosor \(= W_{ij}(t)\) · relleno \(= x_i(t)\)
calculando…Matriz \(W_{ij}(t)\)
Secuencia de reclutamiento \(T_i\)
\(x_i(t)\) · haz clic para mover el tiempo
Profesor guía
Hice esta práctica en el Centro de Modelamiento Matemático, con Joaquín Fontbona como profesor guía.

Centro de Modelamiento Matemático · DIM, Universidad de Chile
Joaquín Fontbona
Su investigación se centra en probabilidad y procesos estocásticos, teoría ergódica y modelamiento estocástico aplicado a la física y la biología. También trabaja con estadística y aprendizaje automático para procesamiento de señales, teledetección y minería de datos.
Agradezco al profesor Fontbona por proponer el problema y por el tiempo que dedicó a guiar este trabajo.
Ver perfil en IDIA · U. de Chile- Afiliaciones
- Investigador asociado, Centro de Modelamiento Matemático.
Profesor Asociado, Departamento de Ingeniería Matemática, Universidad de Chile. - Formación
- PhD en Matemáticas, Université Pierre et Marie Curie (Paris VI), 2004.
Ingeniero Civil Matemático, Universidad de Chile, 1999. - Contacto
- fontbona@dim.uchile.cl